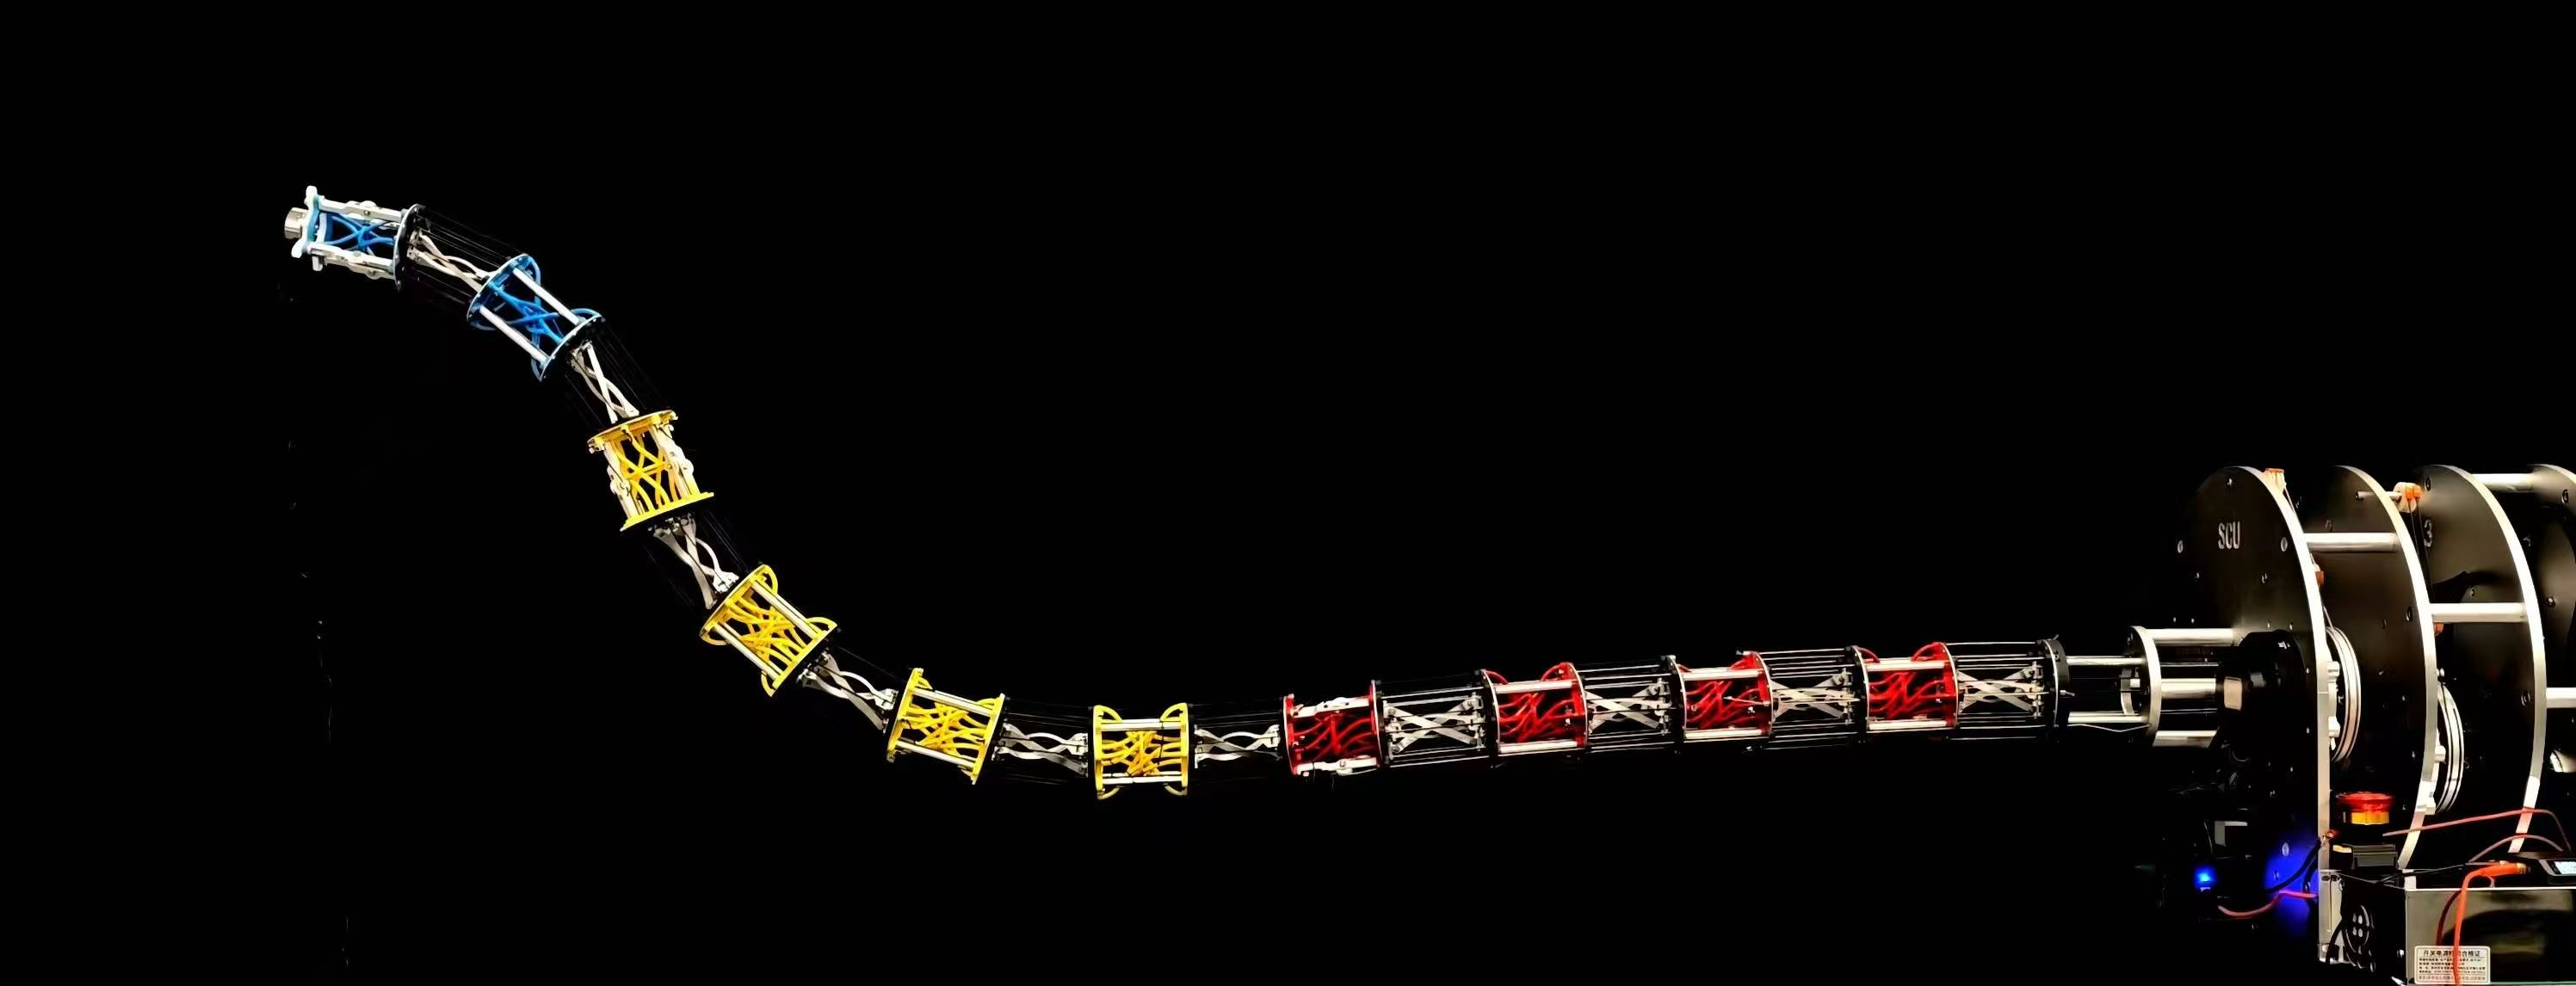
弯曲与物体操作
展示整臂姿态变化与末端物体操作。
物体转移
实物操作与仿真并列展示,保留原视频的 3× 标注。
箱体周边弯曲
展示臂体在箱体周边的姿态变化,保留原视频的 2× 标注。
本项目研究刚性骨架与绳索驱动结合的柔性机械臂,围绕关节联动、绳索传动和臂段解耦开展结构设计。通过四元数关节、动滑轮扩力、螺旋穿线与拓扑优化连杆,探索多臂段协同弯曲的实现方式。以下展示地面样机演示与部分结构设计。
展示整臂姿态变化与末端物体操作。
实物操作与仿真并列展示,保留原视频的 3× 标注。
展示臂体在箱体周边的姿态变化,保留原视频的 2× 标注。
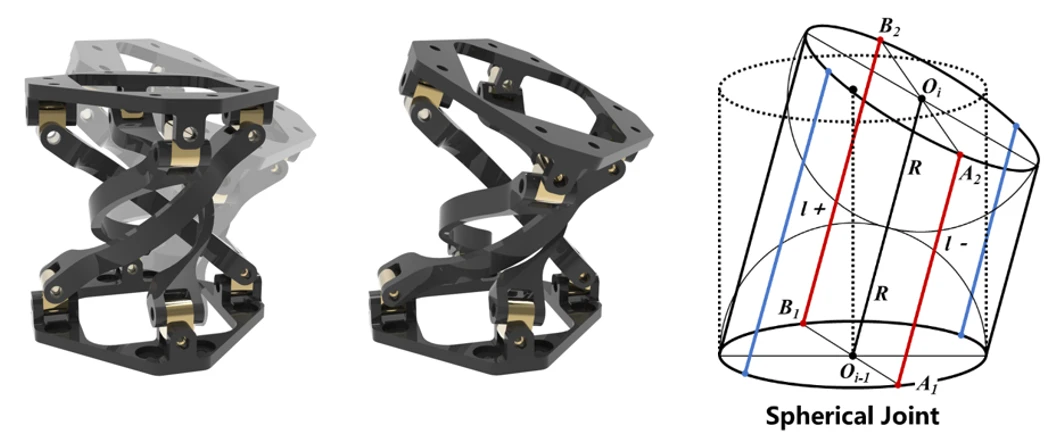
利用球面纯滚动的运动特性,使对称绳索的长度变化相互补偿。
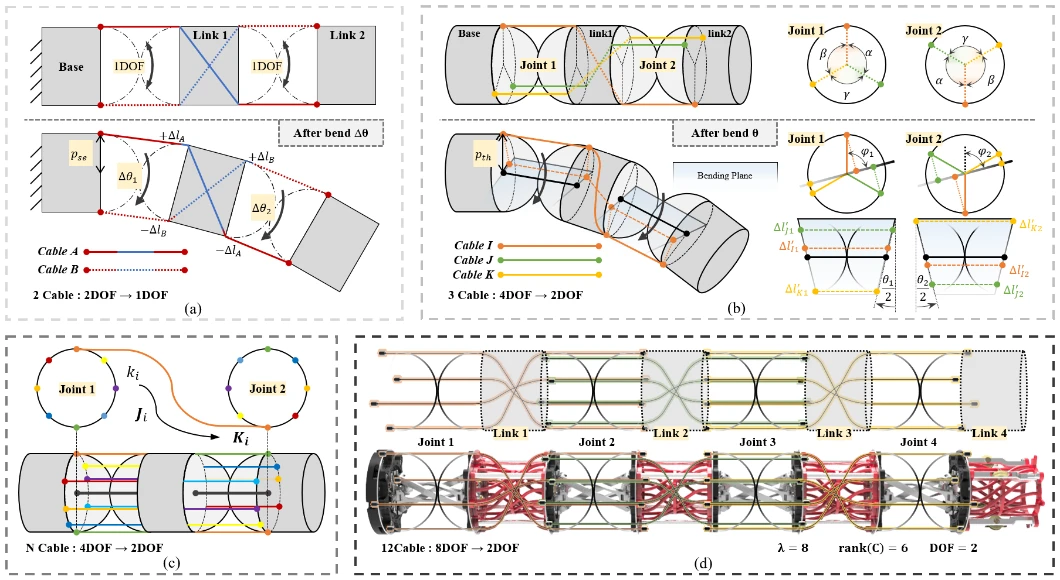
通过交叉排布的联动绳索,使同一臂段内的相邻关节协同弯曲。
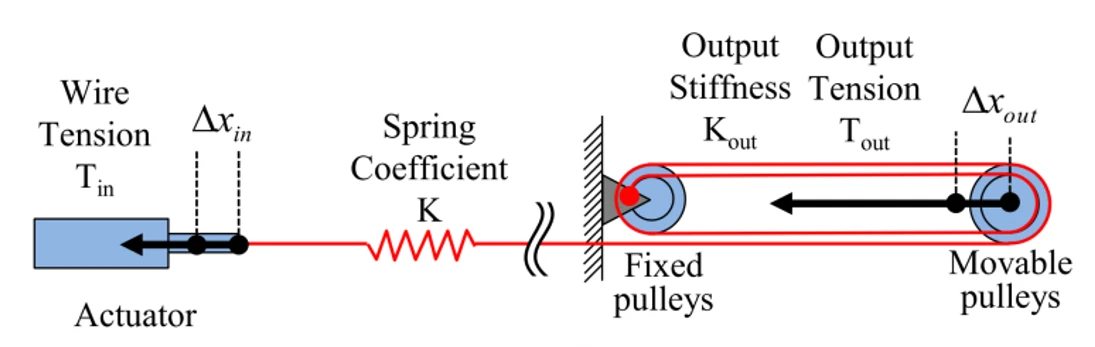
通过动、定滑轮组组织绳索传动路径,研究传动张力与刚度的放大方式。
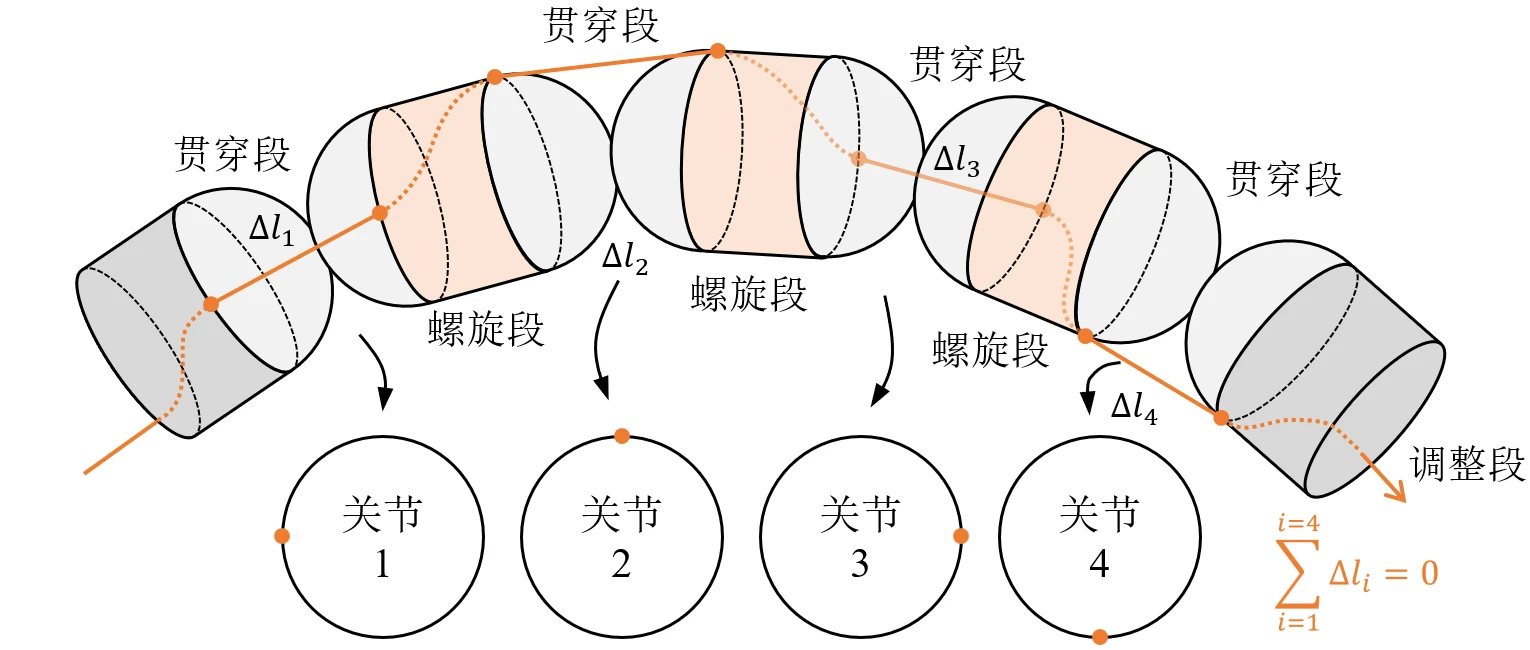
驱动绳索沿离散螺旋路径穿过前级臂段,利用长度变化的补偿减轻臂段间的耦合。
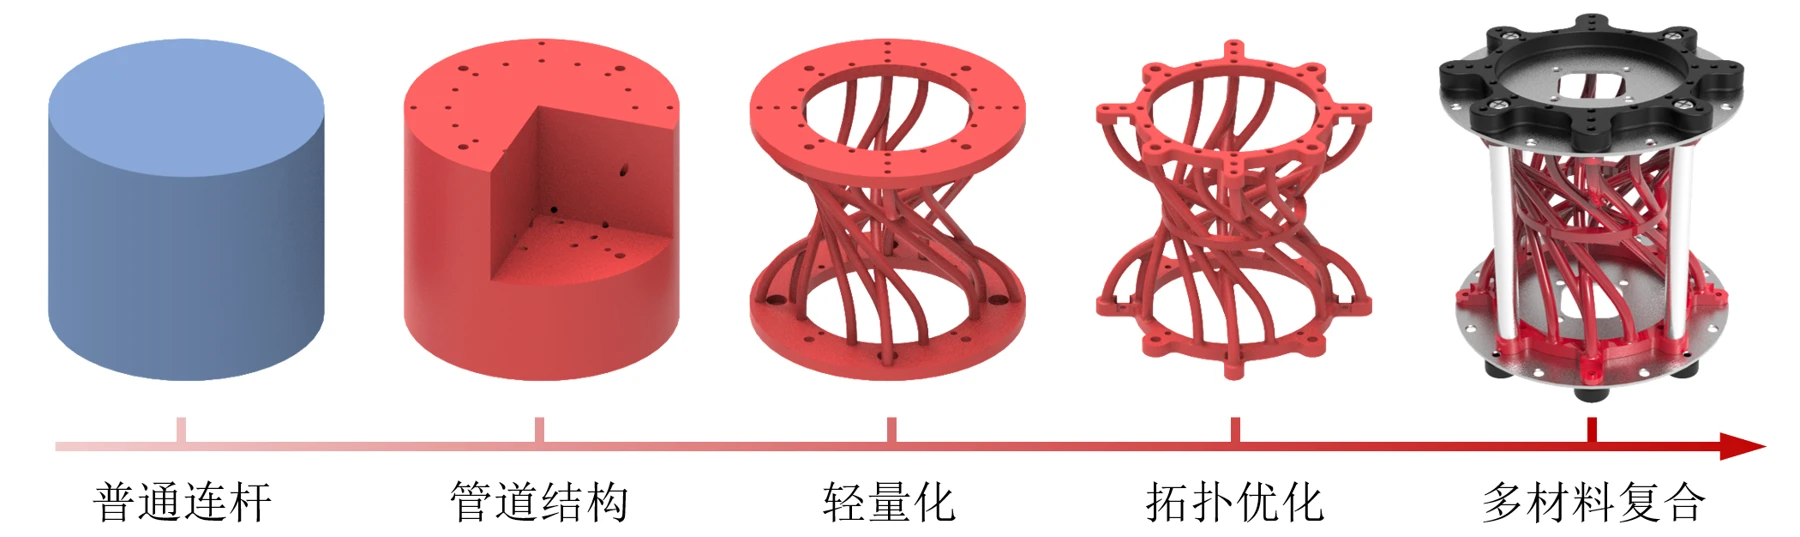
结合绳索走线与结构支撑需求,设计内置绳管的轻量化连杆。
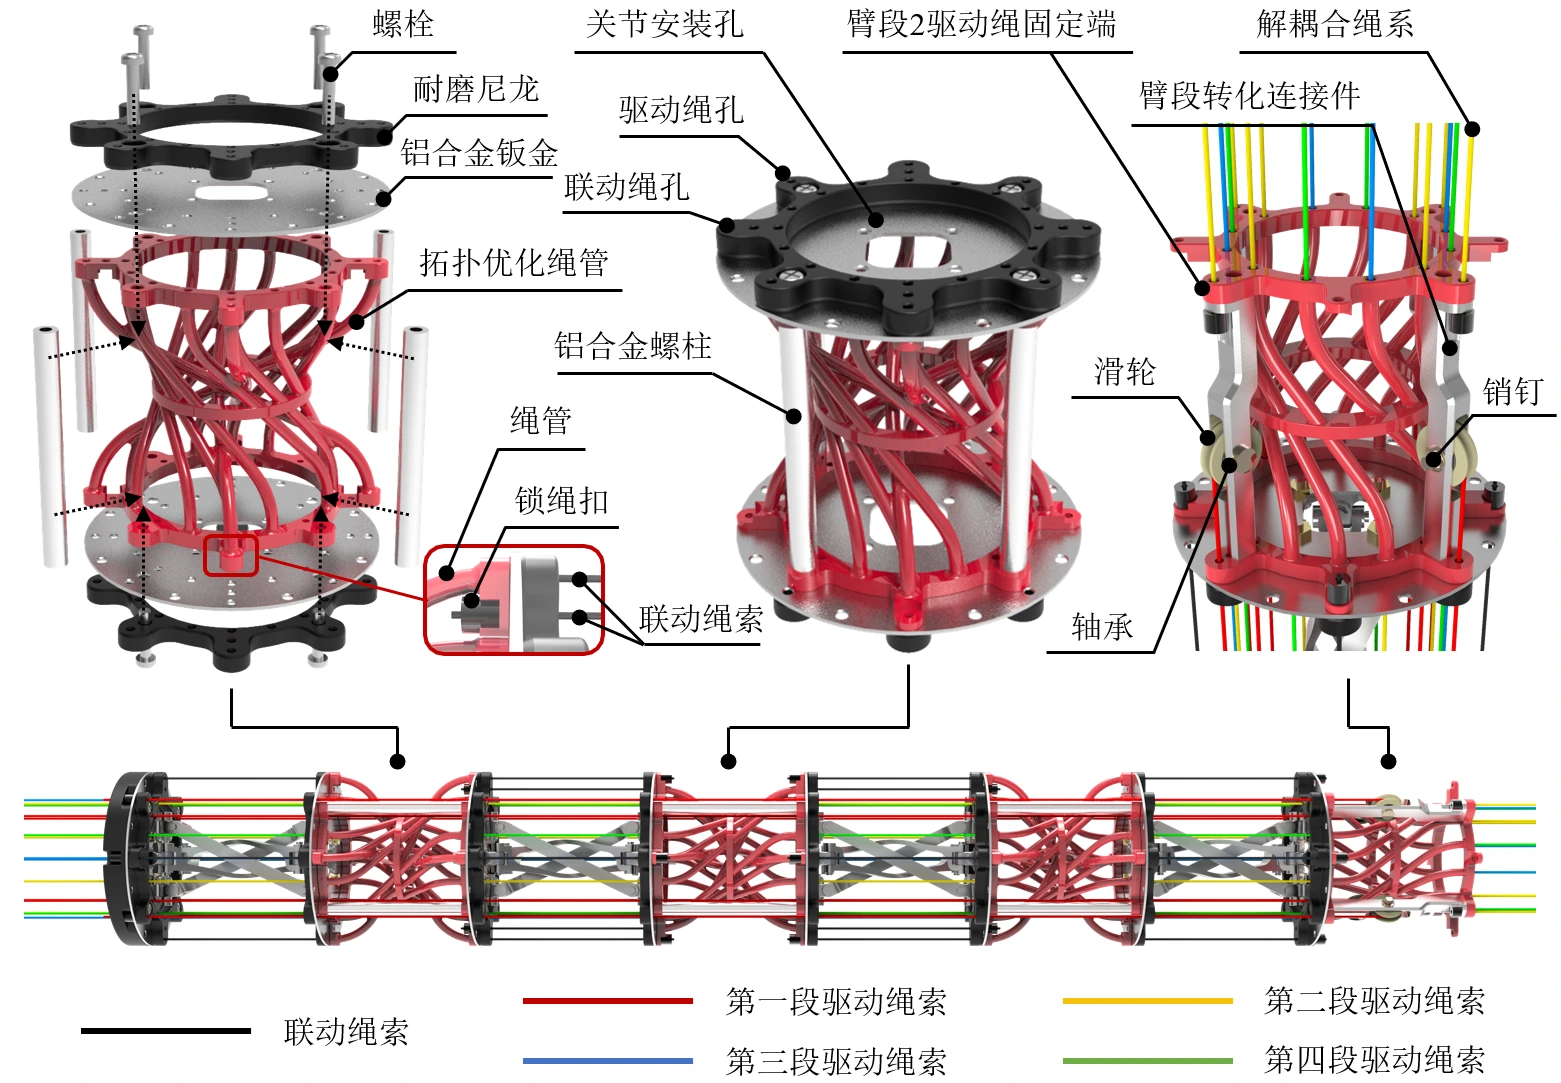
图 47 · 连杆结构设计以及第一臂段总成。
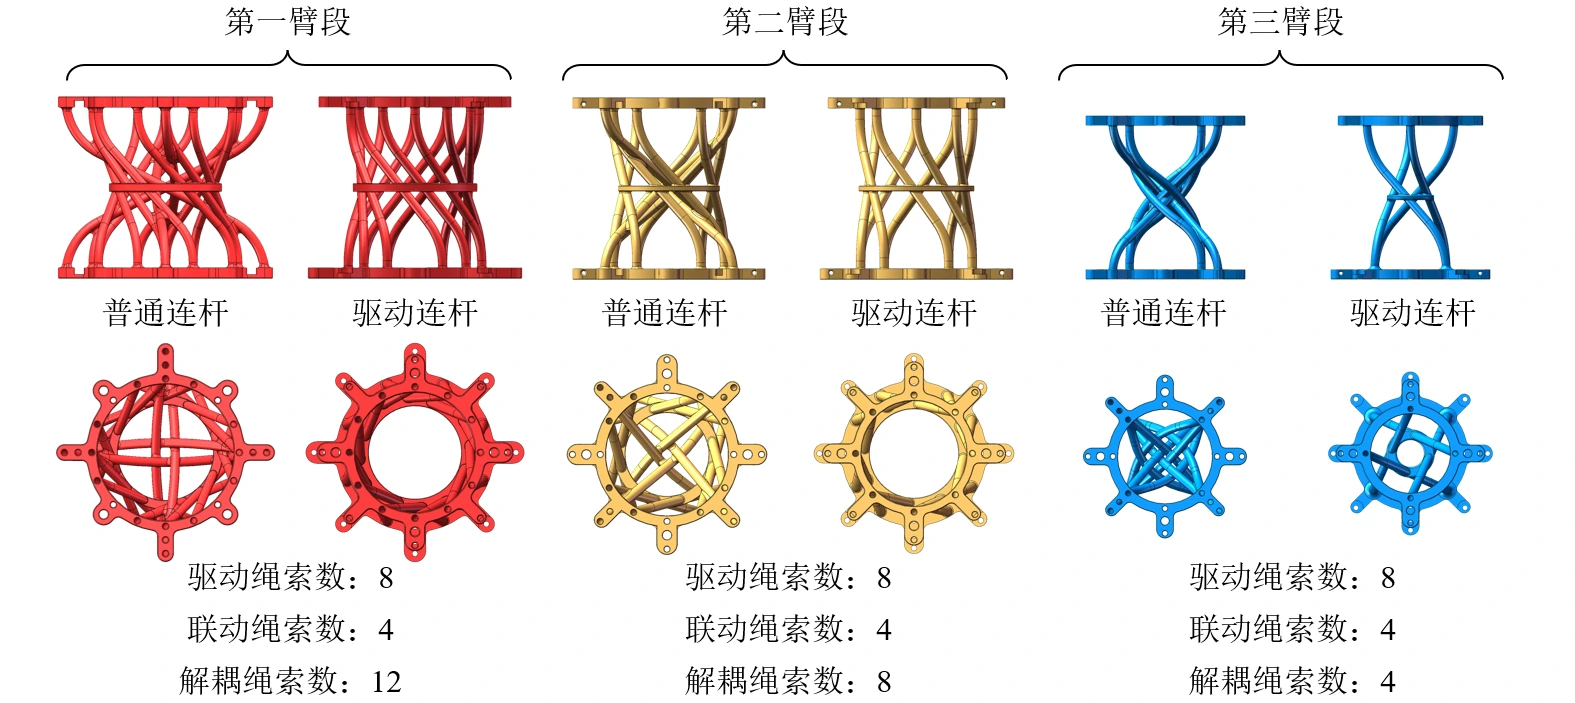
图 48 · 每一臂段的拓扑优化绳管设计。